器件与零部件厂商
- 探测器、扫描器与光学件的量产一致性
- 车规级可靠性与长周期供货能力
- 在成本下探中保住良率与寿命
六条结构性判断,看激光雷达如何在机器人行业里从「高端选配」变成「导航标配」。
AMR、无人叉车、巡检机器人把激光雷达写进基础配置,导航能力不再是加分项,而是入场的底线要求。
整机放量带动器件采购节奏,价格中枢持续下移,激光雷达开始进入中低端机型的配置清单。
激光雷达与视觉、IMU、底盘控制做融合,单点性能不再是唯一指标,系统标定与算力预算同样关键。
机械式、半固态、固态与 Flash 各有主场,短期内不会互相替代,选型更多取决于整机形态与工况。
整机集成与算法环节率先成熟,上游探测器、扫描器与光学件仍在攻坚,形成上下游进度不一的接力格局。
巡检、农业、服务机器人打开新用量,海外市场对整机与感知方案的采购同步升温。
六类整机把激光雷达拉进真实工况,每一类对测距、视场与可靠性的要求都不一样。
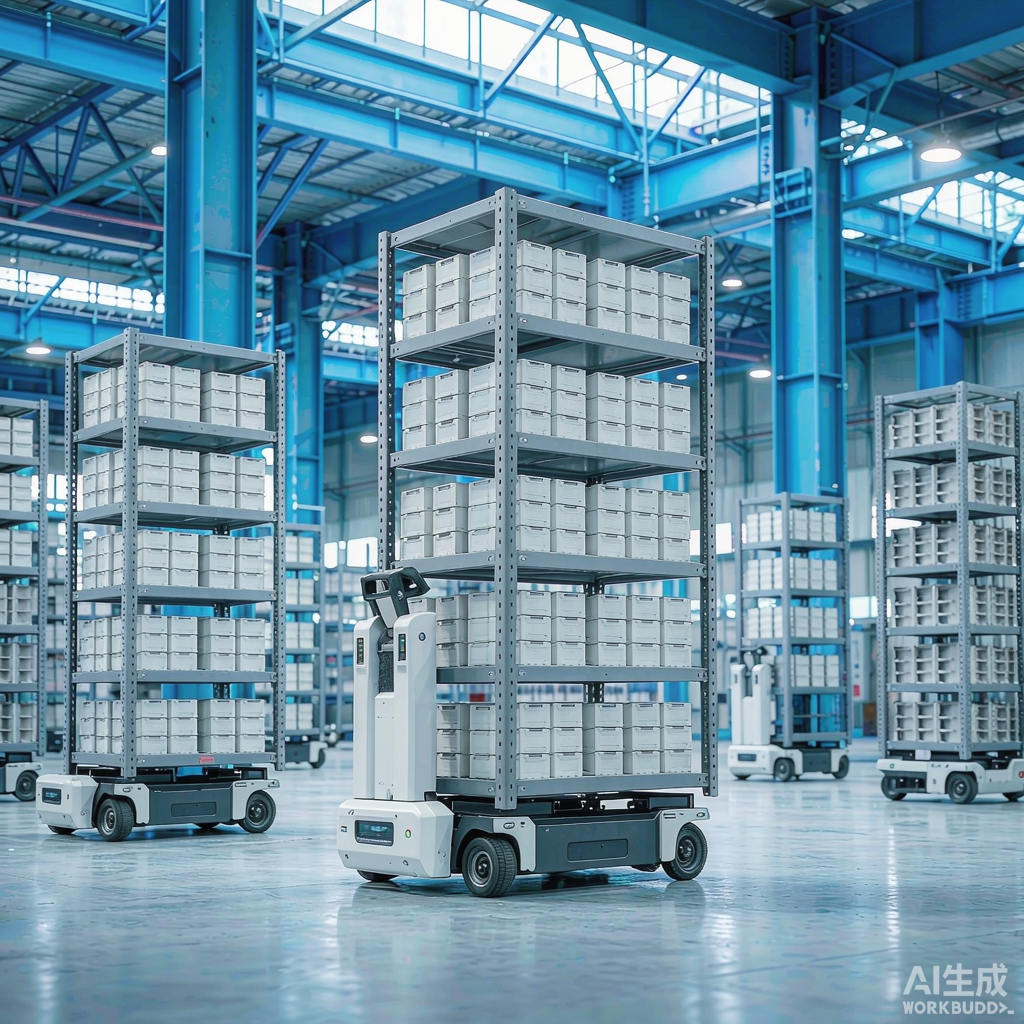 移动机器人
建图、定位与动态避障的基础输入,要求全天候稳定输出与长周期免维护。
关联 · 导航 / 底盘 无人叉车
高位货架取放需要精确的货位识别与通道通过能力,对角度分辨率更敏感。
关联 · 仓储 / 调度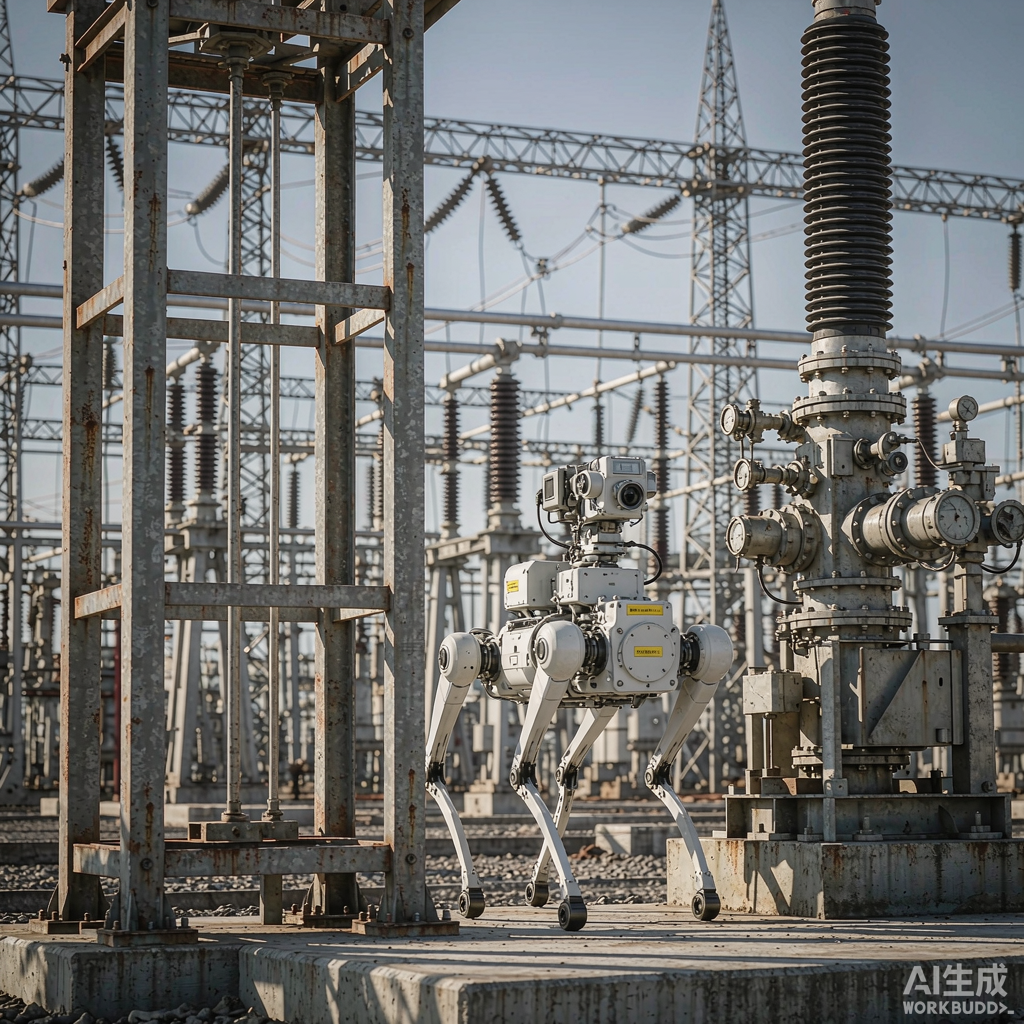 巡检机器人
长距离巡检与夜间作业,需要在弱光、雨雾条件下维持稳定的建图与回充导航。
关联 · 巡检 / 运维 无人机
重量与功耗约束严苛,轻量化模组与航测建图成为主要增长方向。
关联 · 低空经济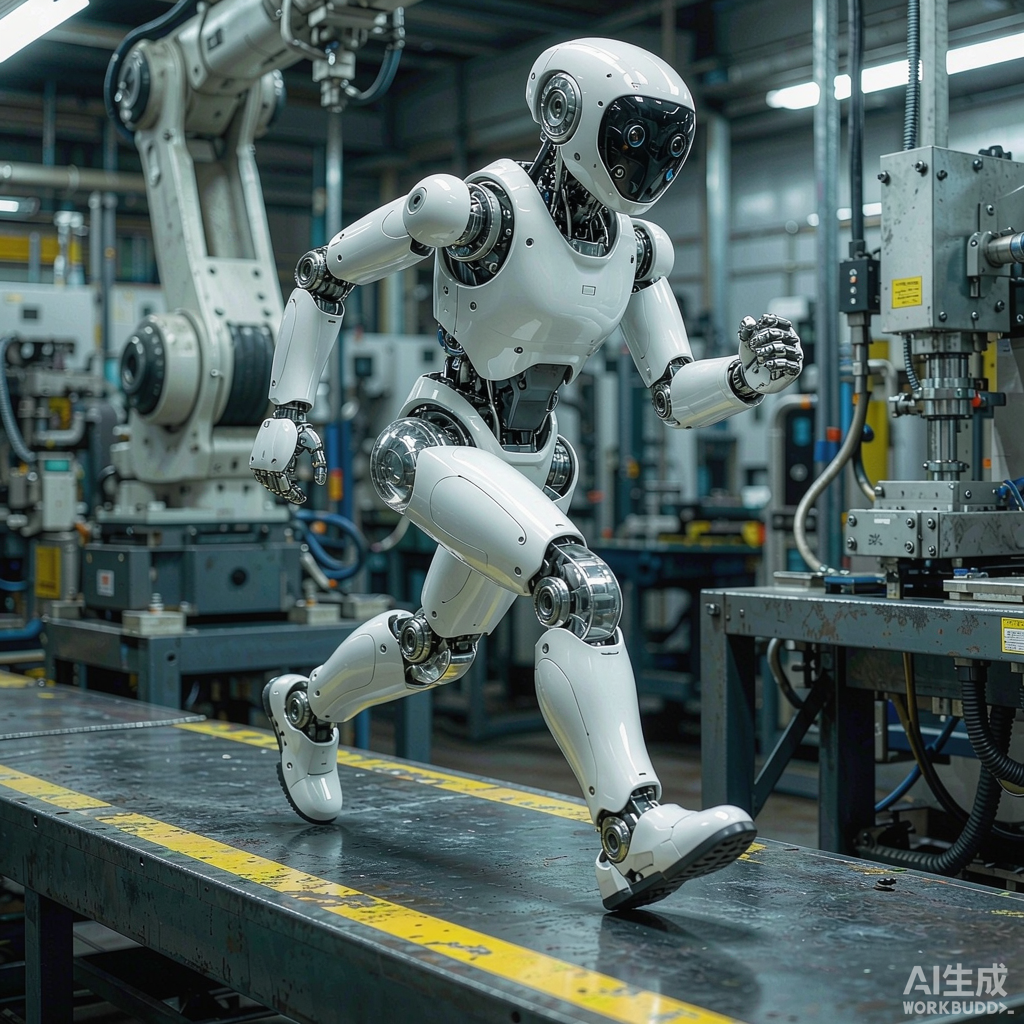 人形机器人
与视觉、IMU 共同构成环境感知输入,对体积、功耗与安装位置提出新约束。
关联 · 具身智能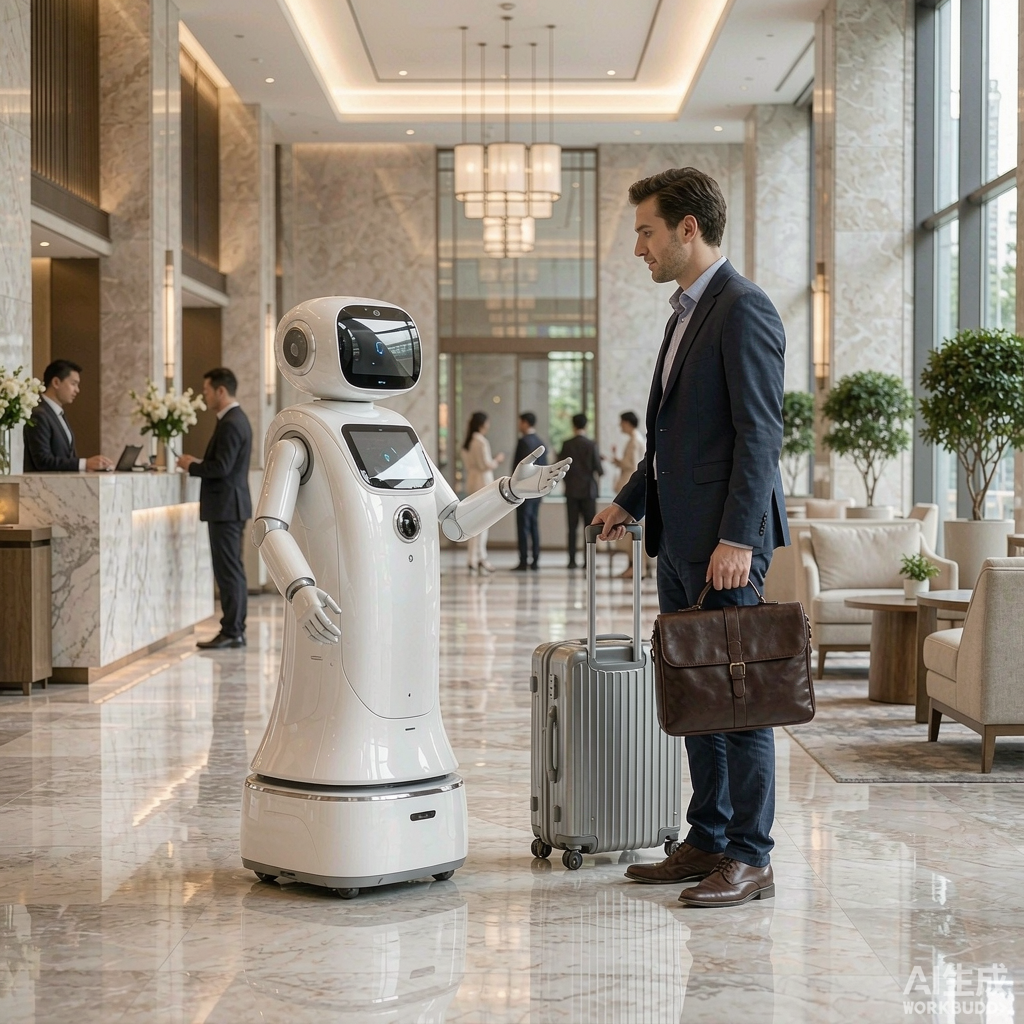 服务机器人
商场、医院等公共场景要求低噪、低功耗与人流中的安全避让能力。
关联 · 公共服务把四类扫描路线放进同一张平面里看:谁已经规模出货,谁还在爬坡,谁的成本潜力最大。
线束与旋转结构成熟,远距与 360° 覆盖表现稳定,仍是移动机器人与无人叉车的主力选择。
旋转部件精简、成本下探,成为中高端整机与车规方案的主流过渡形态。
无机械运动部件,长期看成本与可靠性优势明显,规模量产与一致性仍在爬坡。
无扫描结构、体积小,适合近距盲区补充与贴身避障,与其他路线组合使用。
按研究室相对标尺对比四类路线——越靠右代表该项表现越有利,用于路线选型而非绝对参数排名。
同一件产品,在器件厂商、整机厂商与场景方眼里是完全不同的三件事。
 微信扫码添加我